
2016年:心筋は、外から光で命令されて動く。
2022年:心筋は、自分の身体の変形をきっかけに、次の収縮を生み出す。
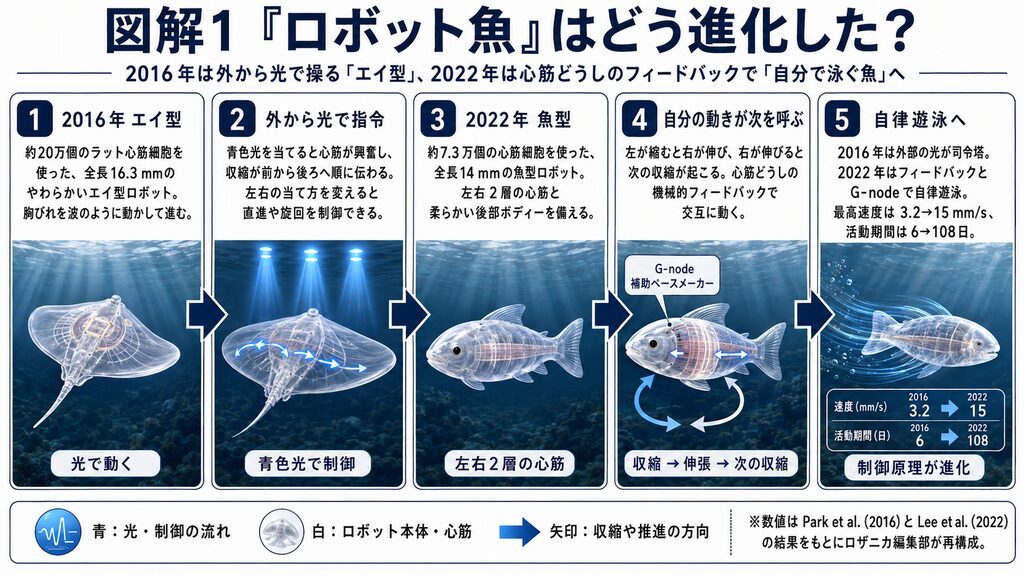
心臓の細胞で泳ぐバイオハイブリッドロボットに起きた6年間の変化は、単なる高速化ではありません。2016年のエイ型では、約20万個のラット心筋細胞を青色光で刺激し、光の当て方によって速度や旋回を制御していました。筋肉は生きていても、「いつ動くか」を決める仕組みは身体の外側にありました [1]。
2022年の魚型では、その関係が変わります。左右に配置された心筋の一方が収縮すると、反対側が引き伸ばされ、その機械刺激が次の収縮につながる仕組みが組み込まれました。さらにG-nodeと呼ばれる心筋細胞群が拍動を補助します。外から一拍ずつ指示しなくても、身体の動きそのものが次の動作を生み出す制御ループを持つようになったのです [2]。
数字にも大きな違いがあります。最終設計で使われた心筋細胞は約20万個から約7.3万個へ減った一方、報告された最高速度は3.2 mm/sから15 mm/sへ、長期性能は6日から108日へ伸びました。ただし、エイ型と魚型では形状や推進方式、筋肉配置、材料なども異なるため、「制御方式を変えたから速くなった」と単純には結論づけられません。
この記事では2本の Science 論文を同じ軸に並べ、何が身体の外から内へ移ったのか、少ない筋肉で何が可能になったのか、そして新しい設計にもどんな条件や限界が残ったのかを追います。見えてくるのは、「光で操るロボット魚」が高性能になった歴史というより、生きた筋肉をモーターとして使う設計から、筋肉そのものに制御の一部を担わせる設計へ変わっていった過程です。
2016年、「光で操るエイ」が泳ぎ始めた
2016年にSung-Jin Parkらが発表したのは、組織工学によって作られた全長16.3 mm、質量約10.18 mgのエイ型バイオハイブリッドロボットでした。
「バイオハイブリッド」とは、生きた細胞や組織と人工材料を組み合わせたシステムを指します。このエイの場合、動力源となったのは約20万個のラット心筋細胞でした [1]。
身体も単純なゴム板ではありません。
研究チームは、
- 柔らかいPDMS製の身体
- 微細加工した金製骨格
- 薄いエラストマー層
- 配向させた心筋細胞
という4層構造を作っています [1]。
本物のエイやガンギエイの胸ビレでは、筋肉が順番に収縮することで、ヒレに前から後ろへ進む波が生まれます。研究チームは、その仕組みを小さな人工構造の中へ再現しようとしました。
ただし、ここには大きな問題がありました。
作られたエイには、生物のような神経系がありません。
「次はここの筋肉を縮めろ」と命令してくれる脳や神経がないのです。
そこで使われたのが光遺伝学(オプトジェネティクス)でした。
研究チームは心筋細胞に、青色光に反応するタンパク質「チャネルロドプシン2(ChR2)」を発現させました。前方へ光刺激を与えると、心筋細胞の電気的な興奮があらかじめ作られた蛇行状の細胞回路を伝わり、収縮が時間差で後方へ進んでいきます [1]。
つまり、
青色光
↓
心筋が興奮
↓
収縮が前方から後方へ伝わる
↓
ヒレに波が生まれる
↓
前進する
という仕組みです。
単に心筋を一斉に縮ませればよいわけではありませんでした。
研究では、光による局所刺激で順番に筋肉を収縮させる「波状運動」と、電場によって筋肉全体をほぼ同時に収縮させる方式も比較しています。
1.5 Hzの刺激条件では、順番に収縮させた場合の遊泳速度は1.85 mm/s、一斉収縮では1.03 mm/sでした [1]。
筋肉の量だけではなく、いつ・どこを縮めるかが推進性能を大きく左右していたわけです。
さらに左右の胸ビレを別々に刺激できるようにしたことで、操縦も可能になりました。
両側を同期して動かせば直進します。一方、左右で異なる頻度の光刺激を与えると、ヒレの動きに非対称性が生まれて旋回します。
実験では、障害物を避けながら約250 mmのコースを平均約1.5 mm/sで泳ぎ切りました。これはエイ自身の体長の約15倍です。最高速度は3.2 mm/sに達し、6日間連続で初期速度の80%を維持できたと報告されています [1]。
しかし、このロボットには明確な限界もありました。
筋肉は生きていますが、泳ぐタイミングを決める入力は外部から与えられる光です。
2016年のエイでは、「筋肉」という生体部品はすでに完成度の高いアクチュエータとして使われていました。しかし、その筋肉をいつ動かすかを決める制御系までは、まだ身体の外に残っていたのです。
6年後、魚は「自分の動き」で次の筋肉を動かした
2022年、同じ研究系統から新しいバイオハイブリッド魚が発表されます。
見た目がエイから尾ビレを持つ魚型へ変わっただけではありません。
最大の違いは、筋肉の使い方そのものでした。
2022年型では、ゼラチン製の柔らかい後部ボディーを挟むように、左右2層の心筋組織が配置されています。最終設計では全長14 mm、質量25 mgで、生きた心筋細胞は約7.3万個。ヒト幹細胞由来心筋細胞を使った個体のほか、ラット由来心筋細胞を使った実験も行われました [2]。
ここで重要なのが、心筋が持つメカノエレクトリカル・シグナリングです。
心筋細胞は単に電気信号を受け取って縮むだけではありません。機械的に引き伸ばされることによって、その電気的性質や活動が変化する仕組みを持っています。
研究チームはこの性質を、左右交互の運動へ利用しました。
たとえば左側の筋肉が縮むと、魚の身体が曲がります。
すると反対側、つまり右側の筋肉は引き伸ばされます。
その機械刺激が心筋の電気活動につながり、今度は右側が収縮します。
右側が縮めば、次は左側が伸ばされます。
流れを単純化すると、
左が収縮
↓
右が引き伸ばされる
↓
右が興奮・収縮
↓
左が引き伸ばされる
↓
左が興奮・収縮
という循環です。
自分自身の動きが、次の動きを引き起こす入力になっています。
研究チームは、この仕組みが単なる推測ではないことも検証しました。
伸張による反応に関係するチャネルを阻害する目的でストレプトマイシンやGd³⁺を加えると、片側の動きに続いて反対側が収縮する確率が低下し、魚の遊泳速度も低下しました [2]。
つまり、左右の筋肉が単に偶然交互に拍動していたのではなく、筋肉同士の機械的なフィードバックが周期運動を支えていたことを示す結果です。
さらに研究チームは「G-node」と名付けた小さな心筋細胞群も作りました。
発想の元になったのは、心臓の洞房結節です。
洞房結節は、心臓内で自発的に電気活動を起こし、拍動のリズムを作る重要な部位です。
G-nodeも周囲の筋組織から幾何学的・機能的にある程度隔離され、限られた経路を通じて周囲へ電気活動を伝えるよう設計されました [2]。
実験では、G-nodeを組み込んだ魚の方が自発的な尾の拍動頻度が高くなり、最大で15 mm/s、1秒あたり1体長を超える速度に達しました [2]。
ただし、G-nodeだけがすべての拍動を支配しているわけではありません。
自由に泳がせた状態では、左右筋肉間のメカノエレクトリカル・シグナリングが主な周期運動を維持し、G-nodeはそれを補助する二次的なペースメーカーとして働いたと研究者らは解釈しています [2]。
2016年型では、身体の外から光を与えて収縮のタイミングを作っていました。
2022年型では、身体が曲がったこと自体が次の筋収縮を呼び起こします。
ここが、2世代の最も大きな違いです。
図解1:2016年と2022年、「誰が次の動きを決めるのか」
細胞は減ったのに約5倍速い――2世代を数字で比較する
ここからは、2本の論文を同じ軸に並べたロザニカ編集部による比較・計算です。
まず、主要な数値を整理してみます。
表1:2016年型と2022年型の比較
| 比較項目 | 2016年 エイ型 | 2022年 魚型 |
|---|---|---|
| 全長 | 16.3 mm | 14 mm |
| 生きた心筋細胞 | 約20万個 | 約7.3万個 |
| 主な筋肉構造 | 単層 | 左右2層 |
| 主な推進方式 | 胸ビレの波状運動 | 体幹・尾ビレ運動 |
| 主な制御 | 外部からの光刺激 | 筋肉間フィードバック+G-node |
| 報告された最高速度 | 3.2 mm/s | 15 mm/s |
| 自発的な周期遊泳 | 主目的ではない | 実現 |
| 長期性能 | 最大6日 | 108日 |
元資料:[1][2]。
数字だけでも変化は大きく見えます。
最高速度は、
15 ÷ 3.2 ≒ 4.69
なので、2022年型は2016年型の約4.7倍です。
ただし、2つのロボットは体長も違います。
そこで1秒間に自分の体長の何倍進めるのかを計算します。
2016年型は、
3.2 mm/s ÷ 16.3 mm ≒ 0.20体長/秒
です。
2022年型は、
15 mm/s ÷ 14 mm ≒ 1.07体長/秒
となります。
この値を比べると、
1.07 ÷ 0.20 ≒ 5.5
です。
つまり体長差をならしても、報告された最高速度ベースでは約5.5倍になっています。
さらに意外なのは細胞数です。
2016年型:約20万個
2022年型:約7.3万個
なので、
(20万-7.3万)÷20万 × 100 ≒ 63.5%
最終設計で使われた細胞数は約64%減っています。
長期性能にも大きな差があります。
2016年型は6日間、初期速度の80%を維持しました [1]。
2022年型は、自発的活動を108日間、約3800万拍維持したと報告されています [2]。
期間だけを単純比較すると、
108 ÷ 6 = 18
で18倍です。
しかも2022年論文は、全重量に占める筋肉量についても2016年型と比較しています。
2016年エイでは約9.7%だったのに対し、2022年魚では約1.4%。研究チームは、筋肉量当たりの最大遊泳速度が2016年エイより約13倍高かったと報告しています [2]。
「筋肉を増やす」より「うまく動かす」方向へ
ここからは、以上の数値をもとにしたロザニカ編集部の整理・考察です。
6年間の変化を見る限り、バイオハイブリッド魚の性能向上は「筋肉を大量に増やす」方向には進んでいません。
むしろ、
より少ない筋肉を、左右で協調させ、身体の変形そのものを次の動作へ利用する
方向へ進んだと整理できます。
2022年論文でも、左右筋肉の協調を阻害すると泳ぎの性能が大きく落ちています。Gd³⁺を使った実験では、Reynolds数が80.8%、Swimming numberが40.6%低下し、自然の泳者に見られる望ましいスケーリング関係からも外れました [2]。
ただし、ここで注意が必要です。
「新しい制御方式にしたから5.5倍速くなった」とは言えません。
2016年と2022年では、
- エイ型から魚型へ形状が変化
- 胸ビレ型から体幹・尾ビレ型へ推進方式が変化
- 単層筋から左右2層筋へ変化
- 骨格・材料構成が変化
- 使用する細胞や組織構造が変化
- 身体寸法も変化
しています。
条件が同じ装置で制御方式だけを入れ替えた実験ではありません。
したがって、約4.7倍の絶対速度や約5.5倍の体長当たり速度は、あくまで2世代のシステム全体を比較した値です。
それでも、「筋肉の量を増やさずに、システム全体の性能が大きく変わった」という事実は、この6年間の設計思想の変化を理解するうえで重要です。
図解2:6年間で「減ったもの」と「増えたもの」
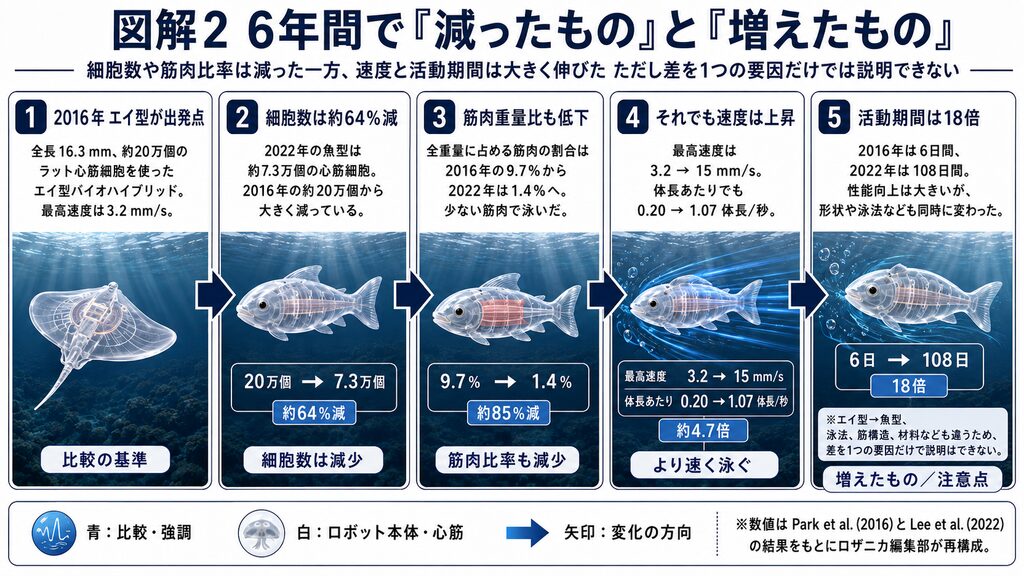
元資料:[1][2]
計算:論文記載値をもとにロザニカ編集部が算出。
「自分で泳ぐ」は「考えて泳ぐ」ではない
2022年論文のタイトルには、An autonomously swimming biohybrid fish――「自律的に泳ぐバイオハイブリッド魚」という表現が使われています [2]。
ここは誤解しやすい部分です。
この魚が、自分で目的地を決めたり、周囲を理解したりしているわけではありません。
研究で示された「自律性」は、主として泳ぐための周期的な筋収縮を、外から毎回指示されなくても維持できるという意味です。
2016年型では、泳ぐには光刺激という外部入力が必要でした。
一方2022年型では、
筋肉が縮む
→ 反対側が伸びる
→ それが次の収縮を誘発する
という閉じたフィードバックループが身体の中にあります。
さらにG-nodeが自発的な活動を整えます。
そのため、神経系や電子制御装置から逐一指示を送らなくても、左右交互の収縮を維持できました。
ただし、2022年型にも外部からの光操作機能は残っています。
研究では光刺激によって自発的な運動を外部ペースへ同期させたり、収縮を一時的に停止させたり、再び自律運動を開始させたりできました [2]。
したがって、
「完全に外部制御が不要になった」
と表現するのも正確ではありません。
より適切なのは、
「泳ぎ続けるために必要な低レベルの制御ループを、身体内部へ取り込んだ」
という説明です。
2016年のエイでも、生物らしい素材や形状、筋肉の動きはすでに人工システムへ取り込まれていました。
2022年型でさらに取り込まれたのは、生物が持つ制御そのものです。
心筋は単なるモーターではなく、自分が引き伸ばされたことを検知し、それを次の運動へ変換する部品にもなりました。
通常のロボットなら、センサー、制御回路、アクチュエータを別々に用意するところを、生きた心筋という一つの組織が複数の役割を担っています。
少なくとも今回の2本の研究を比較すると、「ロボット魚」の進化は単なる高速化ではありません。
外から光で指示されて泳ぐ身体から、自分の身体の動きを次の運動へ返す身体へ。
2016年から2022年までの6年間で起きた最も大きな変化は、そこにありました。
参考文献
[1] Park SJ, Gazzola M, Park KS, et al. Phototactic guidance of a tissue-engineered soft-robotic ray. Science. 2016;353(6295):158–162. doi:10.1126/science.aaf4292. PMID: 27387948.
[2] Lee KY, Park SJ, Matthews DG, et al. An autonomously swimming biohybrid fish designed with human cardiac biophysics. Science. 2022;375(6581):639–647. doi:10.1126/science.abh0474.
執筆:水野玲・相原航
検証・編集:白石慎