
クラゲの柔らかな身体も、泳ぐための筋肉も、推進に必要なエネルギーも、人工的には作らない。すでに完成している生きたクラゲに任せる。
バイオハイブリッド・クラゲは、そんな割り切った発想から始まっています。
2020年の研究で機械側が担ったのは、主に「いつ傘を収縮させるか」という指示でした。電極から刺激を与えることで、クラゲは自然状態の最大2.8±0.3倍の速度で泳ぎました。一方で、刺激を速くすれば際限なく性能が上がるわけではありません。1.5 Hzを超えると入力に対応した収縮を示さなくなり、機械の都合ではなく、クラゲの身体が動ける範囲に制御を合わせる必要がありました [1]。
6年後の2026年には、電子機器の仕事が増えています。圧力センサーで深度を測り、潜水中は刺激を続け、設定深度へ達すると停止する。すると正の浮力で自然に浮上し、海面付近まで戻れば再び潜水を始めます。研究室では3個体が18時間で190回の鉛直プロファイルを繰り返し、実海域では約27 mまで潜って温度と深度を記録しました [2]。「筋肉を動かす装置」だった電子機器が、「状態を測り、次の動作を決める装置」へ変わったわけです。
つまり、この6年間で起きたのは「クラゲロボットの性能向上」だけではありません。人工物で作る部分を減らし、生物に任せる範囲を広げるほど、今度はその生物の不確実さまでシステムとして引き受けなければならなくなったのです。本記事では2020年と2026年の研究を同じ軸で並べ、電子機器とクラゲの役割がどう変わったのか、何が新しく可能になったのか、そしてその設計によってどんな新しい制約が生まれたのかを追っていきます。
ロボットをクラゲに似せるのではなく、クラゲをロボットにする
動物の優れた動きを機械で再現する研究は珍しくありません。魚のように泳ぐロボット、鳥のように飛ぶ機械など、生物の構造や運動原理を工学へ取り入れる方法は「バイオミメティクス(生物模倣)」と呼ばれます。
クラゲもその対象になってきました。しかし、ここには厄介な問題があります。
クラゲらしい柔らかな体を人工材料で作り、その体を周期的に変形させるアクチュエータを用意し、電力を供給し、制御する必要があります。形だけクラゲに似せても、本物が実現している省エネルギーな泳ぎまで簡単に再現できるわけではありません。
2020年にNicole W. XuとJohn O. Dabiriが発表した研究は、そこで発想を反転させました。[1]
クラゲの優れた身体を人工的に再現するのではなく、生きたクラゲの身体そのものをロボットの構成要素にするのです。
研究者が使ったのはミズクラゲ Aurelia aurita。その体には、すでに柔らかな傘、泳ぐための筋肉、それを動かす神経系があります。傘を収縮させて内部の水を押し出し、その反作用で進みます。
つまり人工ロボットなら設計しなければならない「機体」と「推進用アクチュエータ」が、最初から完成した状態で存在しています。
さらに生きたクラゲなら、筋肉を動かすためのエネルギーそのものは動物の代謝から得られます。研究者は、生体組織が持つ自己修復・再生能力も利点として挙げています。[1]
ここで電子機器が担当するのは、クラゲの仕事を全部代行することではありません。
いつ筋肉を収縮させるかを指示することです。
この役割分担こそ、バイオハイブリッド・クラゲの重要なポイントです。
図解1:クラゲ型ロボットと「ロボット化されたクラゲ」は何が違う?
| 機能 | クラゲ型の人工ロボット | バイオハイブリッド・クラゲ |
|---|---|---|
| 身体 | 人工材料で製作 | 生きたクラゲ |
| 推進器 | 人工アクチュエータ | クラゲの筋肉 |
| 推進に使うエネルギー | 主に搭載電源 | クラゲ自身の代謝 |
| 運動制御 | 電子制御 | 電子刺激+クラゲの神経・筋肉 |
| 組織の修復 | 部品交換・修理 | 生体組織の修復能力を利用可能 |
| 工学上の問題 | 電力・材料・機構設計 | 個体差・自発運動・長期管理 |
電子機器は「泳ぐ」のではなく、クラゲに泳ぐタイミングを指示する
2020年の装置は比較的単純です。
小型プロセッサと10 mAhのリチウムポリマー電池を防水ケースに収め、2本の電極をクラゲの組織に挿入します。そこから短い電気パルスを送ることで、クラゲ自身の筋肉を収縮させました。[1]
研究者たちは、0.25~1.00 Hzの範囲で刺激周波数を変え、クラゲがどのように泳ぐかを測定しました。
結果は単純な「たくさん刺激すれば速くなる」ではありませんでした。
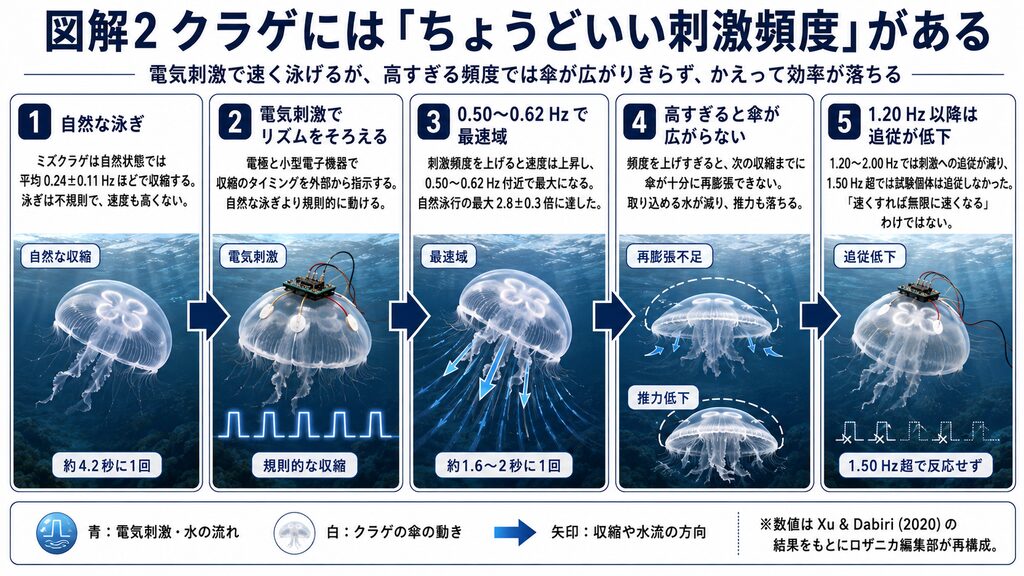
自然状態で自由に泳いでいたクラゲの平均的な収縮頻度は0.24±0.11 Hzでした。一方、外部刺激では0.50~0.62 Hz付近で泳行速度が最大になり、最も大きな個体差込みの向上率は自然泳行の2.8±0.3倍に達しました。[1]
0.24 Hzは、単純換算すれば約4.2秒に1回の収縮です。
0.50 Hzなら2秒に1回、0.62 Hzなら約1.6秒に1回となります。
これは論文に直接書かれた値ではなく、論文の周波数からロザニカ編集部が
1 ÷ 周波数
で換算したものです。
つまり、普段よりかなり短い間隔で規則的に傘を収縮させると、クラゲは速く泳げることになります。
では1秒に1回、2回、10回と刺激を増やせば、さらに速くなるのでしょうか。
そうはなりません。
クラゲの傘は、収縮したあと再び広がり、内部に水を取り込まなければ次の一押しができません。刺激の間隔が短すぎると、傘が十分に広がらないうちに次の収縮が始まります。その結果、一回あたりに押し出せる水が減り、追加の推力も小さくなります。[1]
筋肉そのものにも限界があります。
実験では1.00 Hzまでは刺激周波数に対応した収縮が確認されましたが、1.20~2.00 Hzになると追従できる試行が減少しました。1.50 Hzを超える刺激では、試験されたクラゲは入力に対応した収縮を示さなくなりました。[1]
クラゲは、電子回路から命令されれば好きな速度で動くモーターではありません。
ロボット側が、生物の動作可能範囲に合わせなければならないのです。
図解2:クラゲには「ちょうどいい刺激頻度」がある
3倍近く速くなっても、代謝コストは9倍にはならなかった
この実験には、もう一つ意外な結果があります。
速く泳がせれば、クラゲ自身も大量のエネルギーを消費するはずです。
研究者は7個体を使い、クラゲ組織内と周囲の水に含まれる酸素の減少量を6~8時間測定して、代謝によるエネルギー消費を推定しました。[1]
その結果、測定された輸送コスト(Cost of Transport:一定の質量を一定距離運ぶのに必要なエネルギー)は、0.25 Hzと0.50 Hzで基準値のおよそ2倍でした。[1]
速度は最大2.8倍になっているのに、エネルギーコストが同じ割合で急増したわけではありません。
ここから研究者たちは、ミズクラゲには自然状態では使われていない「潜在的な推進能力」がある可能性を指摘しました。[1]
ただし、「クラゲは普段手を抜いている」という意味ではありません。
著者らは一つの可能性として、クラゲが泳ぐときにつくる渦は移動だけでなく、摂餌や繁殖にも関係するため、進化上「最高速度だけ」を最大化する必要がなかったのではないかと考察しています。また、高速化すれば摂餌能力が低下する可能性にも触れています。
これは実験で直接証明された原因ではなく、研究者が示した仮説です。
さらに代謝実験は7個体と小規模で、研究者自身も酸素消費測定の条件やモデルの仮定が結果に影響した可能性を認めています。したがって「2.8倍速く泳いでも代謝は必ず2倍だけ」と一般化することもできません。
それでも工学的には興味深い結果でした。
電子機器への外部入力はわずか10 mWで、研究チームが文献中の水中ロボットと比較したところ、質量あたりの外部電力は10~1000倍小さいと報告されています。[1]
ここで重要なのは、「クラゲがあらゆるロボットより優秀だった」という結論ではありません。
同じ論文でも、このクラゲロボの速度は3.0~3.5 cm/sほどです。一方、より大きな電力を使うAUVや魚型ロボットには、はるかに高速なものがあります。低消費電力と高速性にはトレードオフがあります。
クラゲを利用する利点は、スピード競争ではなく、少ない外部電力で生物の推進機構を利用できることにあります。
6年後、クラゲは「速く泳ぐ実験動物」から海を測る観測機になった
2020年の研究時点では、クラゲを速く泳がせられることは示されました。
しかし、速く泳げるだけでは海洋ロボットとしてあまり役に立ちません。
観測機として使うには、どこまで潜ったかを知り、必要な場所で運動を切り替え、センサーで環境を測り、同じ動作を繰り返す必要があります。
2026年、Kelsi M. Rutledgeらが発表した研究では、ここまでを一つのシステムにまとめました。[2]
新しいペイロードには、マイクロプロセッサ、250 mAh電池、圧力センサー、温度センサー、MicroSDカードなどが搭載されています。研究用試作機の消耗部品費は1基あたり48.81ドルと見積もられています。ただしこれは工具や一度だけ必要になる製造設備などを含まない数字です。[2]
仕組みの鍵は、わずかに浮くように設計されていることです。
装置全体には0.061±0.003 Nの正の浮力があります。電気刺激を与えている間、クラゲはこの浮力に逆らって下へ泳ぎます。そして設定した深度に達すると刺激を停止します。
するとクラゲを含むシステムは、自力で泳がなくても浮力によって海面方向へ戻ります。
海面近くまで戻ったことを圧力センサーが検知すると、再び刺激が始まります。
泳いで潜る → 電源を切る → 浮いて戻る → また泳ぐ。
この循環によって、海中を上下しながら水深ごとのデータを集める「鉛直プロファイラー」になります。
研究室では、直径15.2 cm、17.8 cm、18.5 cmの3個体が、計18時間の試験で190回の鉛直プロファイルを行いました。[2]
さらに実際の海でも試験されています。
マサチューセッツ州ウッズホール付近の沿岸では約6 m、フロリダ・キーズ沖では6 mおよび約27 mの地点で潜水し、温度と深度を記録しました。[2]
2020年の研究では「生きたクラゲの筋肉を外部から操れる」ことが中心でした。
2026年には、
クラゲを泳がせる
→ 深度を測る
→ 指定深度で刺激を止める
→ 浮力で戻す
→ 温度を測る
→ 次の潜水を自動開始する
ところまで役割が増えています。
表1:6年間でクラゲロボは何ができるようになったか
| 機能 | 2020年研究 | 2026年研究 |
|---|---|---|
| 電気刺激による筋収縮 | ○ | ○ |
| 泳行の高速化 | ○ | ○ |
| 深度の検出 | ― | ○ |
| 深度に応じた刺激ON/OFF | ― | ○ |
| 温度測定 | ― | ○ |
| データ記録 | ― | ○ |
| 潜水・浮上の自動反復 | ― | ○ |
| 実海域での観測 | ― | ○ |
| 海上からのデータ送信 | ― | 未実装 |
ここからは、資料をもとにしたロザニカ編集部の整理・考察です。
この6年間の変化は、「クラゲの性能が上がった」と表現するより、クラゲと機械の役割分担が高度化したと見る方が実態に近いでしょう。
2020年の電子機器は、ほぼ「収縮のタイミングを指示する装置」でした。
2026年にはそこへセンサーと制御ロジックが加わり、「現在の深度を認識し、次に何をするかを決める」という仕事まで電子機器側が担当しています。
逆に、泳ぐための筋肉や柔軟な身体そのものは、依然としてクラゲに任せています。
つまりこの研究は、人工物で生物を再現する方向ではなく、
「人工物にしかできない部分だけを追加し、生物に任せられる部分は生物に任せる」
方向へ進んでいると整理できます。
ただし「生物を使えば機械より簡単」という話ではない
ここまでを見ると、「だったら水中ロボットは全部、生き物を使えばいいのでは」と思うかもしれません。
しかし実際には、生物を利用することで工学上の問題が消えるわけではありません。
問題の種類が変わります。
人工モーターなら、同じ電圧を与えれば比較的再現性の高い動きを期待できます。しかしクラゲは生物です。
2026年の室内試験では、大きなクラゲほど下降速度が速く、平均速度は15.2 cmの個体で0.98±0.25 cm/s、17.8 cmで1.13±0.22 cm/s、18.5 cmでは1.40±0.29 cm/sでした。[2]
さらに同じ個体でも、日によって泳ぎ方が変化します。下降速度の変動係数は11.5~33.7%でした。
原因の一つが、クラゲ自身の自発的な収縮です。
クラゲが自然に収縮した直後に電子機器から刺激が届くと、「二重パルス」のような状態になります。傘を十分に広げる前に次の収縮が起こるため、効率の悪い運動になります。[2]
つまり、クラゲをロボット化しても、クラゲ自身の行動を完全に消して機械の部品のように扱えるわけではありません。
2020年論文でも、自発的な収縮を停止させられないことや、水平に方向転換する操舵能力が未成熟であることが課題として挙げられていました。[1]
実海域では、さらに問題が増えます。
ウッズホールでの試験では、潜水中にクラゲが横方向へ推定28~96 m流されています。[2]
現在のシステムは上下方向の動きを制御できますが、海流に逆らって指定地点に留まる機能を実証したわけではありません。
温度測定にも課題があります。
フロリダで参照用CTDと比較したところ、クラゲ搭載センサーは浅い場所で約0.2℃、深いプロファイルでは約0.3~0.4℃高い温度を示しました。センサー同士の公称不確かさを合わせた約±0.1℃より大きい差です。[2]
研究者は、2つのセンサーが約9 m離れていたこと、センサーの設置方法、クラゲ組織や防水材による断熱、海水そのものの温度むらなどを候補として挙げています。運用レベルの定量観測に使う前には、さらに校正する必要があります。
また、消費電力が小さいことも「長期間放置できる」と同義ではありません。
2026年機の平均消費電力は、下降中で0.06±0.01 W。下降しているのが1サイクルの約20%だったため、サイクル平均では0.012±0.002 Wと推定されました。250 mAh・3.7 Vの電池なら、現在の条件で約3.2日動かせる計算です。[2]
ただし、これは「海に放して3.2日間連続観測できた」という実験結果ではありません。
研究者自身が、実際の継続時間は潜水深度、センサーの記録頻度、環境条件、将来追加される通信装置などによって変わるとしています。[2]
さらに現在は、海面に戻ったクラゲから観測データを自動送信する機能がありません。実海域で確認された深度も約27 mです。
論文はこの機体を、Argoフロートや水中グライダー、AUVを置き換える完成済みのシステムとは位置づけていません。著者自身が、第一世代の浅海用実証機として扱っています。
長期化すれば、別の問題も出てきます。
長時間の電気刺激が摂餌、体調、傘の形、泳ぎ続けられる時間、実験後の生存にどう影響するのか。装置への生物付着で浮力や抵抗が変わらないか。流された個体の位置をどう把握し、どう回収するのか。
これらは、今後検証すべき課題として2026年論文にも列挙されています。
ここからは再び、資料をもとにしたロザニカ編集部の整理・考察です。
バイオハイブリッド・ロボットの面白さは、「生物を使えばロボットが簡単になる」というところにはありません。
人工ロボットでは、
高効率な推進器をどう作るか。
柔らかな構造をどう作るか。
限られた電池でどう長く動かすか。
という問題があります。
本物のクラゲを利用すると、そのかなりの部分を生物側へ任せられます。
しかし代わりに、
個体差のある生物をどう制御するか。
自発的な行動と電子制御をどう両立させるか。
長期間の健康状態をどう扱うか。
流される生物をどう追跡し回収するか。
という新しい問題が現れます。
つまり研究者たちは、工学の難題を消したのではありません。
「機械をどう作るか」という問題の一部を、「生き物と機械をどう協調させるか」という問題へ置き換えたのです。
クラゲのようなロボットを作る。それも一つの道です。
しかし、生物が数億年かけて獲得してきた柔らかな身体や筋肉、推進機構を一から作り直すことが難しいのなら、本物を利用するという選択肢もある。
2020年には奇抜に見えた「クラゲそのものをロボットにする」という発想は、6年後にはセンサーを載せて実際の海を潜るところまで来ました。
完成した海洋観測ロボットには、まだ遠い段階です。
それでもこの研究が示しているのは、未来のロボットが必ずしもすべて人工物で作られている必要はないという、より根本的な可能性なのかもしれません。
参考文献
[1] Xu NW, Dabiri JO. Low-power microelectronics embedded in live jellyfish enhance propulsion. Science Advances. 2020;6:eaaz3194.
[2] Rutledge KM, Colin SP, Costello JH, Yoder N, Anuszczyk SR, Sutherland KR, Gemmell BL, Dabiri JO. Biohybrid Robotic Jellyfish for Swimming-Enhanced Vertical Ocean Profiling. Biomimetics. 2026;11:325. DOI: 10.3390/biomimetics11050325.
執筆:水野玲・相原航
検証・編集:白石慎