
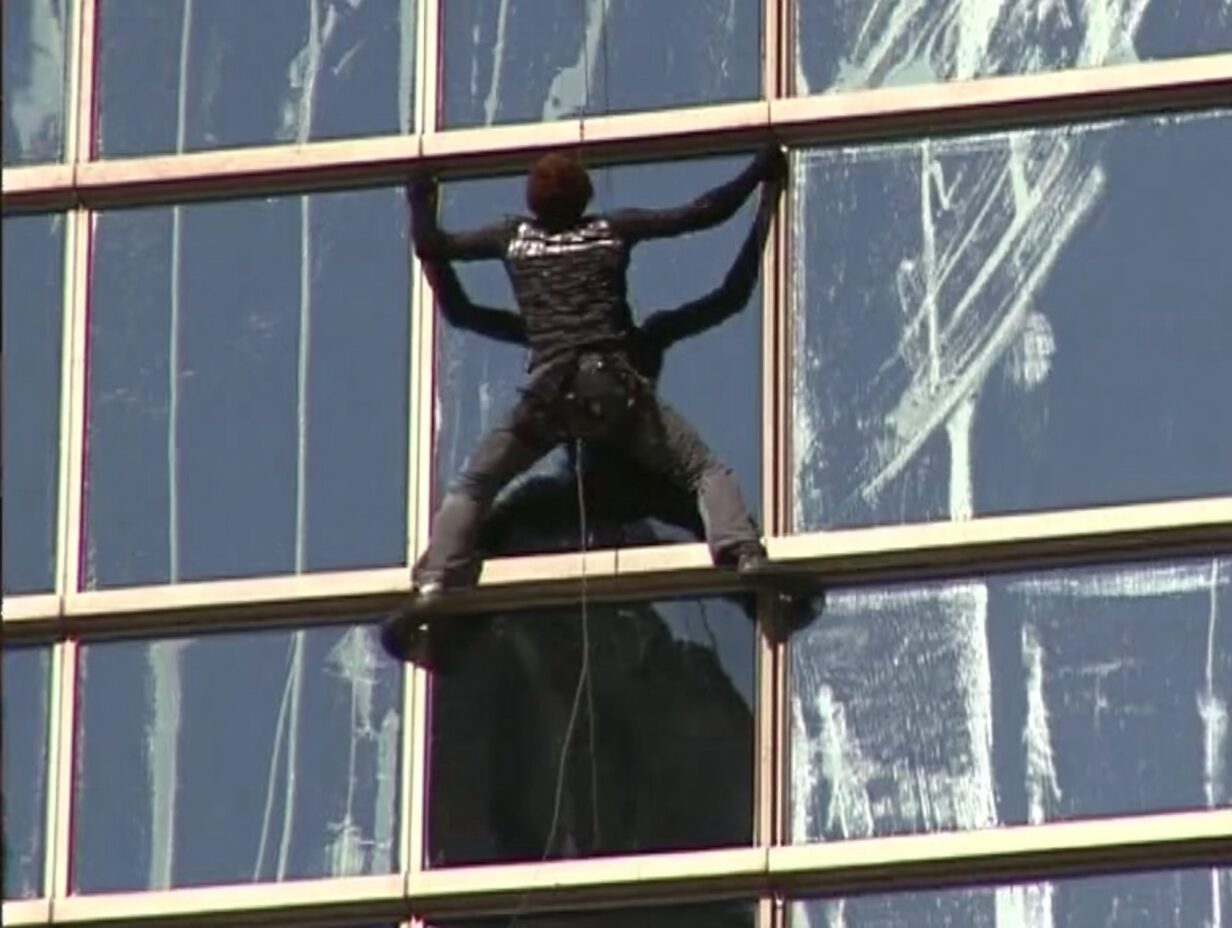
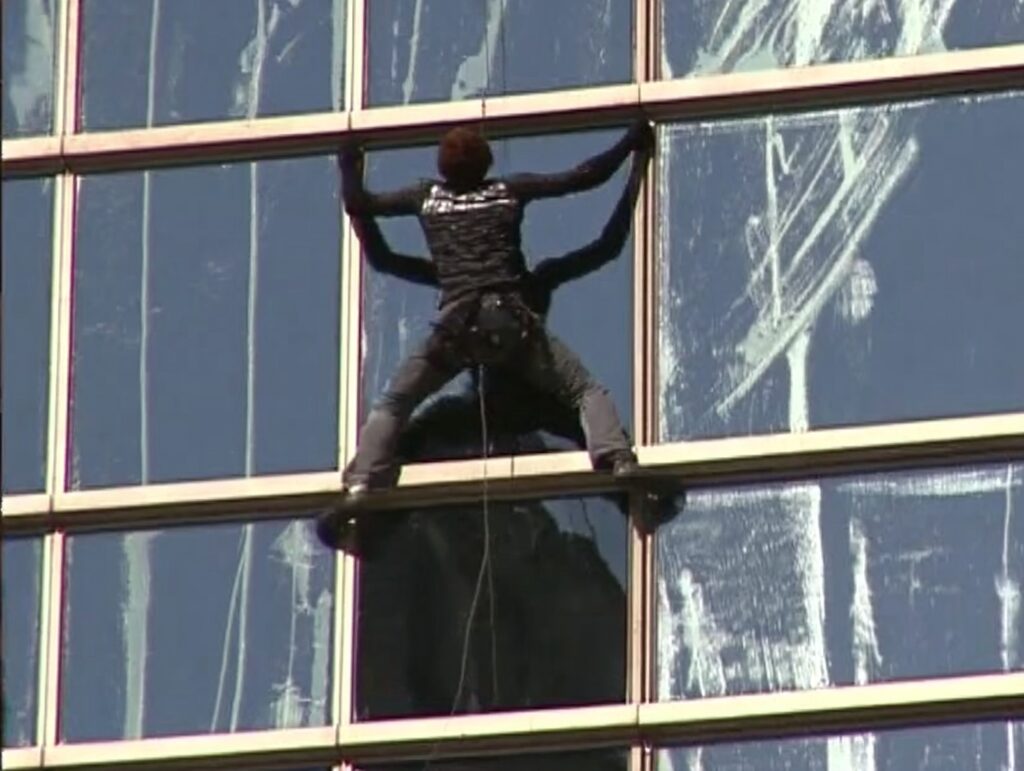
スパイダーマンのように、人間が道具を使って垂直な壁を登ることはできるのでしょうか。少なくとも、滑らかなガラス壁という条件なら、すでに実験では実現しています。2015年、スタンフォード大学などの研究チームは、ヤモリの足をヒントにした乾式接着システムを開発し、体重70kgの人間を高さ3.7mの垂直なガラス壁に登らせました。片手に使われた接着材の総面積は140cm²ほど。登攀中に接着剤を塗ったり、吸盤で真空を作ったりする装置ではありません。ヤモリと同じように、微細な構造を表面へ接触させることで生じる力を利用しています。
ヤモリのような接着材を作れたとしても、それだけでは人間は壁を登れません。問題になるのは、体重70kgを支えるために接着面を大きくした瞬間です。接着面積を増やしても、全体が同じ強さで働くとは限らず、力が集中した部分から先に剥がれ始めます。つまり、人間サイズへの拡大では「強い接着材を作る」だけでなく、広い接着面をどこまで無駄なく使えるかが重要になります。
【大型化すると起きること】
接着面を広げる
↓
荷重に偏りが生じる
↓
一部が先に限界へ達する
↓
残った接着面を使い切る前に剥がれる
2015年、スタンフォード大学などの研究チームは、この問題に対して接着材そのものを極端に強くするのではなく、接着面を24枚のタイルに分け、それぞれへ体重をできるだけ均等に配る仕組みを組み込みました。その結果、体重70kgの人間が、片手あたり約140cm²の接着材で高さ3.7mの垂直なガラス壁を登ることに成功しています。
出発点になったのは、ヤモリの足裏にある微細な構造です。2002年の研究では、剛毛の先端を壁面へ極端に近づけることで働くファンデルワールス力が、接着の主要な仕組みとして支持されました。しかし、その原理を人間サイズへ拡大すると、新しい制約が現れます。2015年の研究では、ヤモリの接着系では接着面積が大きくなるほど最大せん断応力が低下し、おおむね面積の約−1/4乗で性能が落ちる関係が整理されています。
一方、荷重分配を組み込んだ人工システムでは、大型化に伴う性能低下を示す指数が平面上で約−1/50まで小さくなりました。この近似式を使って接着面積を仮に1万倍へ拡大すると、単位面積あたりの性能はヤモリ型では約10%まで低下するのに対し、人工システムでは約83%が残る計算になります。実際に1万倍の接着材を試した結果ではありませんが、両者が「大きくしたとき」にどれほど違う挙動を示すのかは見えてきます。
人間の壁登りを可能にしたのは、ヤモリをそのまま巨大化した技術ではありません。分子レベルの接着原理はヤモリから借りながら、大型化すると生じる荷重の偏り、剥離、体への力の伝え方を別の仕組みで補ったシステムです。ここからは、ヤモリの微細構造による接着がどのように成立し、それを人間サイズへ拡張する過程で何が障害になり、どの設計変更がその障害を減らしたのかを順に分解していきます。
ヤモリの足は「吸盤」ではない――分子の力で壁に張り付く
ヤモリがガラスや壁を歩ける仕組みは、長い間研究対象になってきました。
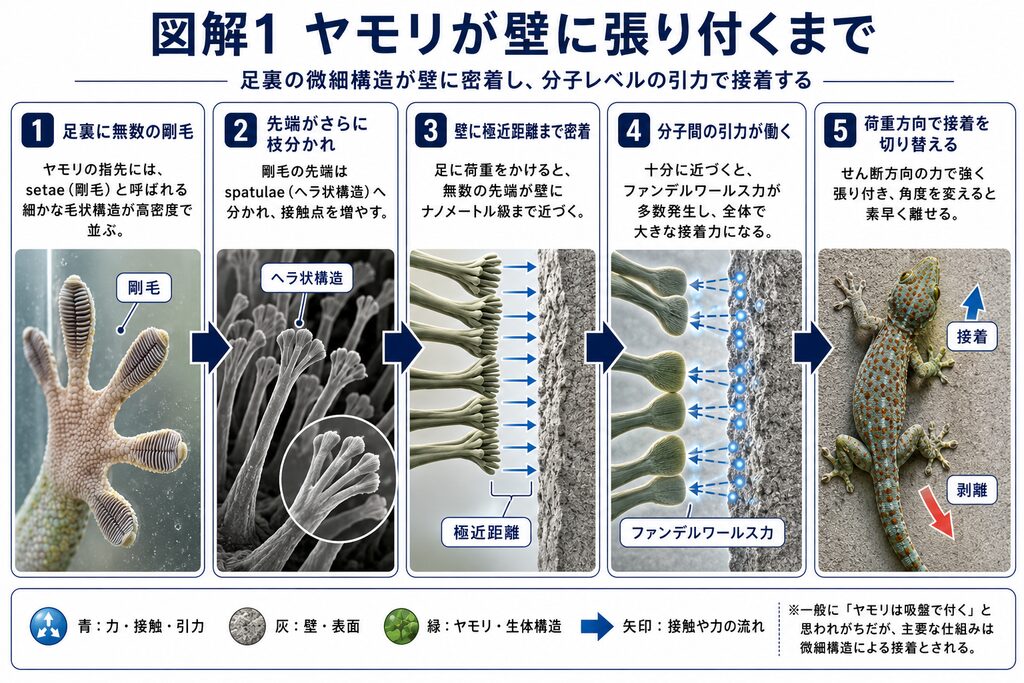
足裏に接着剤のような液体を分泌しているわけでも、吸盤のように真空を作っているわけでもありません。ヤモリの指先にはseta(剛毛)と呼ばれる非常に細かな毛状構造が大量に並び、さらにその先端は「spatula」と呼ばれる微細な構造へ分かれています [1]。
重要なのは、この構造によって足と壁の表面を極端に近づけられることです。
分子同士が非常に近い距離まで接近すると、「ファンデルワールス力」と総称される弱い引力が働きます。一つひとつはごく小さな力ですが、膨大な数の微細構造が表面に接触すれば、その力を足全体で利用できます。
とはいえ、2000年代初頭まで「本当にファンデルワールス力が主要因なのか」は完全には決着していませんでした。もう一つ有力だったのが、空気中の水分が薄い膜となって接着に寄与する毛細管力です。
そこでAutumnらは2002年、両者を切り分ける実験を行いました [1]。
ポイントは、「水を好むかどうか」と「ファンデルワールス力を生みやすいか」を分けて考えたことです。
もし水による毛細管力が接着に不可欠なら、水をはじく疎水性の表面では接着力が大きく低下するはずです。一方、ファンデルワールス力が主要なら、十分に分極しやすい材料であれば、親水性か疎水性かが変わっても強く接着できると予想されます。
実験では、単離したヤモリの剛毛を親水性のSiO₂表面と、疎水性のSi表面に接触させました。その接着力は、
- 親水性表面:約40.4μN
- 疎水性表面:約41.3μN
と、わずか約2%しか違いませんでした [1]。
さらにヤモリの剛毛そのものを調べると、水滴との接触角は平均160.9°でした。接触角が大きいほど水を強くはじくため、ヤモリの足自体も非常に強い疎水性を持っていたことになります [1]。
研究者らは、これらの結果から毛細管力がヤモリの接着に必須だという仮説を退け、ファンデルワールス力を主要機構とする説明を支持しました。
さらに、剛毛1本あたり約40μNという実測値を接着理論に当てはめると、剛毛末端の構造について予測された半径は約0.13〜0.16μmとなり、実際に観察されていた大きさに近い値になりました [1]。つまり「小さな構造を大量に並べ、接触面を細分化する」というヤモリの形そのものが、接着力を生み出す鍵だったわけです。
図解1:ヤモリが壁に張り付くまで
原理をコピーしても「人間サイズ」にすると性能が落ちる
ここまで分かると、次の発想は単純です。
ヤモリと同じ原理を使った接着材を巨大化すれば、人間も壁を登れるのではないか。
実際、ヤモリの微細構造を模倣した乾式接着材はその後さまざまに開発されました。2015年のHawkesらの研究で使用されたのは、PDMS(ポリジメチルシロキサン)で作られた方向性のある微細な突起「microwedge」を並べた接着材です [2]。
この接着材には、壁登りにとって重要な特徴があります。
荷重を特定の方向にかけると接着し、荷重を取り除けば簡単に外せるのです。つまり強力な接着剤のように「一度貼ったら剥がすのが大変」ではありません。研究では接着を始めるための押し付け力は1N未満、荷重を除いた後に剥がすのに必要な力も2N未満でした [2]。
ところが、ここで別の問題が出てきます。
接着材は、面積を大きくすれば大きくした分だけ単純に強くなるわけではありません。
Hawkesらは、トッケイヤモリの接着システムについて、最大せん断応力を 、接着面積を とすると、おおむね
というスケーリング則に従うと整理しています [2]。つまり面積が大きくなるほど、1cm²あたりで発揮できる接着能力が落ちていくのです。
どれほど大きな差になるのでしょうか。
ここからは、論文に示されたスケーリング則をもとにしたロザニカ編集部の計算です。
接着面積を1万倍にすると仮定すると、ヤモリ型では、
となります。
つまり、単位面積あたりの接着応力は約10%まで低下する計算です。
一方、後述する人工システムでは、
という関係が得られています。
同じく面積を1万倍にすると、
なので、約83%の性能を維持する計算になります。
| システム | 論文で示された近似 | 面積を1万倍にした場合※ |
|---|---|---|
| ヤモリ | 約10% | |
| 人工接着システム | 約83% |
研究者ら自身の試算でも、ヤモリと同程度のスケーリング則をPDMS接着材に適用した場合、70kgの人間を支えるには片手あたり1200cm²を超える接着面積が必要になります。しかもこれは安全率を見込まない値です [2]。
1200cm²は、研究で実際に使われた140cm²の約8.6倍です。
では、研究チームはどうやって接着面積をここまで小さくできたのでしょうか。
問題は「接着力」より、接着面全体にどう力を配るかだった
大きな接着面が性能を発揮できない理由の一つを、2015年の論文に掲載されたヤモリの足裏の測定結果が示しています。
研究者らがセンサー上にヤモリの指を置き、滑り出す直前の応力分布を測定すると、足裏全面が均等に働いているわけではありませんでした。
接着可能な面積のうち実際に接触しているのは一部で、接触部分の中でも荷重は不均一でした。論文3ページの図3では、強い力がかかっている場所と、ほとんど力を負担していない場所が混在しています [2]。
これは大型の接着システムにとって致命的です。
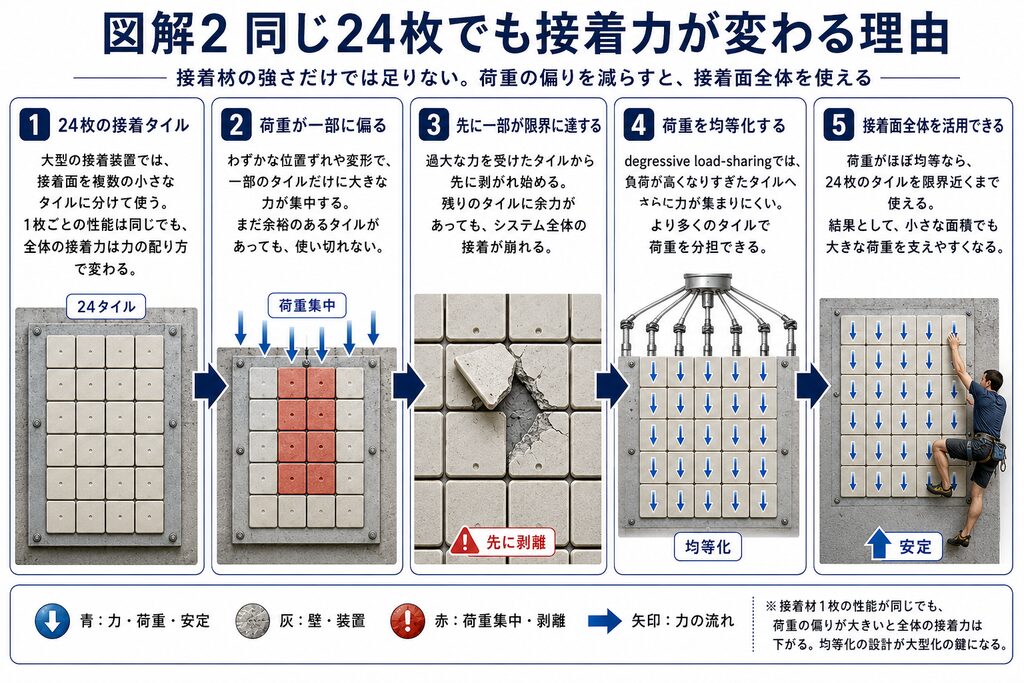
仮に24枚の接着材があり、それぞれ40Nまで耐えられるとします。理想的には全てを40N近くまで使えば大きな荷重を支えられます。
しかし実際には、取り付け位置の微妙なずれなどによって、ある接着材に35N、別の接着材には10Nしかかからないことがあります。
この状態でさらに荷重を増やせば、35Nを負担していた部分が先に限界へ到達します。ほかの接着面にはまだ余裕があるのに、一部から剥がれ始めてしまうのです。
そこで研究チームは、接着材を24枚の独立したタイルに分け、それぞれに別々の「腱」のようなひもを接続しました。そして各タイルへ荷重を均等に振り分けるために導入したのが、degressive load-sharing(逓減型荷重分配)と呼ばれる仕組みです。
一般的なばねは、伸ばすほどさらに大きな力が必要になります。しかし、このシステムに使用された超弾性ニチノール製の要素は、ある範囲では伸びるにつれて剛性が大幅に低下します。論文では、対象範囲で剛性が約15分の1になったと報告されています [2]。
すると、すでに大きな力を負担しているタイルは、それ以上極端に荷重を増やしにくくなります。一方、まだ荷重が小さいタイルへ力が回るため、全体が均等化していきます。
研究チームのモデルでは、各接着タイルにかかる平均荷重は、その中で最大の荷重に対して、
- 従来型に近いprogressive方式:74%
- degressive方式:97%
まで改善すると予測されました。
実際の24タイル装置でも、
- progressive方式:約70%
- degressive方式:約94%
となり、モデルと近い傾向が確認されています [2]。
単に「接着剤を強くした」のではありません。
使える接着面積を、できるだけ全部使い切れるようにした。
これが人間サイズへの拡張で重要だったのです。
図解2:同じ24枚でも接着力が変わる理由
ヤモリを「忠実にコピーしない」ことで70kgの人間が壁を登った
この研究の面白いところは、ヤモリの優れた仕組みをそのまま拡大したわけではない点にあります。
人工システムはヤモリから、乾式で接着すること、接着面を複数に分割すること、荷重方向によって接着と剥離を制御することなどを取り入れています。
一方で、人間がガラス壁を登るという目的に合わせ、ヤモリとは異なる設計も積極的に採用しました。
その一つが、荷重を伝える「腱」の構造です。
ヤモリの指では、荷重を伝える構造が枝分かれしています。しかし分岐した腱が外部からかかる力に対して斜めになれば、その張力の一部は壁登りに直接寄与しません。
人工システムでは、対象が比較的平らな壁だと最初から分かっているため、各タイルを引く腱をできるだけ平行に配置しました。論文の幾何学的な比較では、この平行配置は、ヤモリを模した分岐構造より22%大きな外部荷重を支えられると計算されています [2]。
接着タイルも同様です。
自然界のヤモリはさまざまな凹凸や形状に対応しなければなりません。一方、人工システムでは平らなガラスへの性能を優先し、接着材を硬く平坦なタイル上に取り付けています。
つまり研究者は、ヤモリをそのまま大型化するのではなく、
「ヤモリから必要な原理を借り、人間がガラス壁を登るという用途に合わせて再設計した」
のです。
その結果、2015年の実験では、体重70kgの被験者が3.7mの垂直ガラス面を登りました。装置は片手につき24枚の接着タイルを備え、接着材の総面積は140cm²でした [2]。
論文3ページには実際の登攀の連続写真が掲載されており、約90秒間で6回のステップを行いながら上昇する様子が確認できます。
なお、腕だけで70kgをぶら下げているわけではありません。装置は接着部から伸びた荷重部材を靴までつなぎ、主に脚で体重を支えられる構造になっています。手は接着装置を次の位置に設置する役割を担います [2]。
70kgの被験者では、ガラス上で数百回のステップを行っても装置の失敗は起きなかったと報告されています。また最大荷重を5回測った試験では、平均938N、質量に換算して95.6kg相当を支えました [2]。
「ヤモリ接着材で人間を支える」という発想自体は、すでに机上の話ではなかったのです。
図解3:何をヤモリからコピーし、何を変えたのか
| ヤモリから取り入れた要素 | 人工システムで変更した要素 |
|---|---|
| 乾式接着 | degressive load-sharing |
| 方向によって接着を制御 | 荷重伝達部を平行化 |
| 接着面を細かく分割 | 平滑面向けの硬い平坦タイル |
| 微細構造による接着 | 人間の脚まで荷重を伝える装置 |
「スパイダーマン」が実現したわけではない――人工接着には明確な弱点がある
ここまで見ると、人間が壁を自由自在に登る未来がすぐそこまで来ているようにも感じます。
しかし、研究結果をそこまで一般化することはできません。
2015年の研究で高い性能が確認されたのは、主に比較的平坦で滑らかな表面です。論文自身も、こうした条件では人工システムがヤモリより高効率になり得る一方、別の表面ではヤモリの方が優れていると明記しています [2]。
例えば曲面では、1枚の大きな硬い接着板は表面に追従できません。
研究では半径約200mというわずかに湾曲したアクリル面でも比較が行われました。100cm²の単一タイルでは、平面上の小型タイルに対して性能が約15%まで落ちたのに対し、小さなタイルを複数並べた人工システムでは80%弱を維持しました [2]。
それでも、より大きく湾曲した面へ対応するにはタイルを小さくする必要があり、その分システムは複雑になります。
粗い表面も問題です。
ファンデルワールス力を利用するには、接着材と対象表面が極めて近くまで接近しなければなりません。凹凸が大きければ十分な接触面積を確保できず、性能が低下します。
汚れも同じ理由で障害になります。論文では、人工PDMS microwedgeはより表面エネルギーの高い材料、例えば粘着テープに触れさせることで清掃できるとしていますが、自然のヤモリが持つような自己洗浄能力をそのまま備えているわけではありません [2]。
さらに注意すべきなのが、ヤモリの足裏の荷重分布についてです。
Hawkesらの生体測定は、トッケイヤモリとクレステッドゲッコーをそれぞれ1個体ずつ使ったものでした。論文自身も、行動、脱皮周期、人間による取り扱い、個体差などが結果に影響した可能性があるため、この部分は決定的な証拠ではなく示唆的な結果として扱うべきだとしています [2]。
ここからは、2本の資料をもとにしたロザニカ編集部の整理・考察です。
「人工接着システムがヤモリを超えた」と表現すると正確ではありません。
人工システムは、平らで滑らかな人工表面を人間が登るという非常に限定された問題では、ヤモリより効率的な荷重分配を実現しました。一方、ヤモリは自然界で曲面や凹凸のある場所を移動し、足を瞬時に着脱しながら走る必要があります。
両者はそもそも最適化している問題が違います。
そして、この違いこそが今回の研究の重要な点です。
2002年の研究が明らかにしたのは、ヤモリの接着能力を生み出しているミクロな設計原理でした。そして2015年の研究が示したのは、その原理をそのまま巨大化しても、人間には使えないということです。
人間サイズにするには、接着力そのものだけでなく、面積が増えたときの荷重分配、剥離の防止、体への荷重伝達までをシステムとして設計し直す必要がありました。
その意味では、現実の「スパイダーマン」に一歩近づいた技術は、ヤモリの完璧なコピーではありません。
ヤモリの足から本当に重要な原理だけを取り出し、残りを人間向けに作り変えた技術だったのです。
参考文献
[1] Autumn K, Sitti M, Liang YA, et al. Evidence for van der Waals adhesion in gecko setae. Proc Natl Acad Sci USA. 2002;99(19):12252–12256. DOI: 10.1073/pnas.192252799.
[2] Hawkes EW, Eason EV, Christensen DL, Cutkosky MR. Human climbing with efficiently scaled gecko-inspired dry adhesives. J R Soc Interface. 2015;12:20140675. DOI: 10.1098/rsif.2014.0675.
執筆:相原航
検証・編集:白石慎